Módulo controlador de motor con puente H dual L9110S para motores DC pequeños
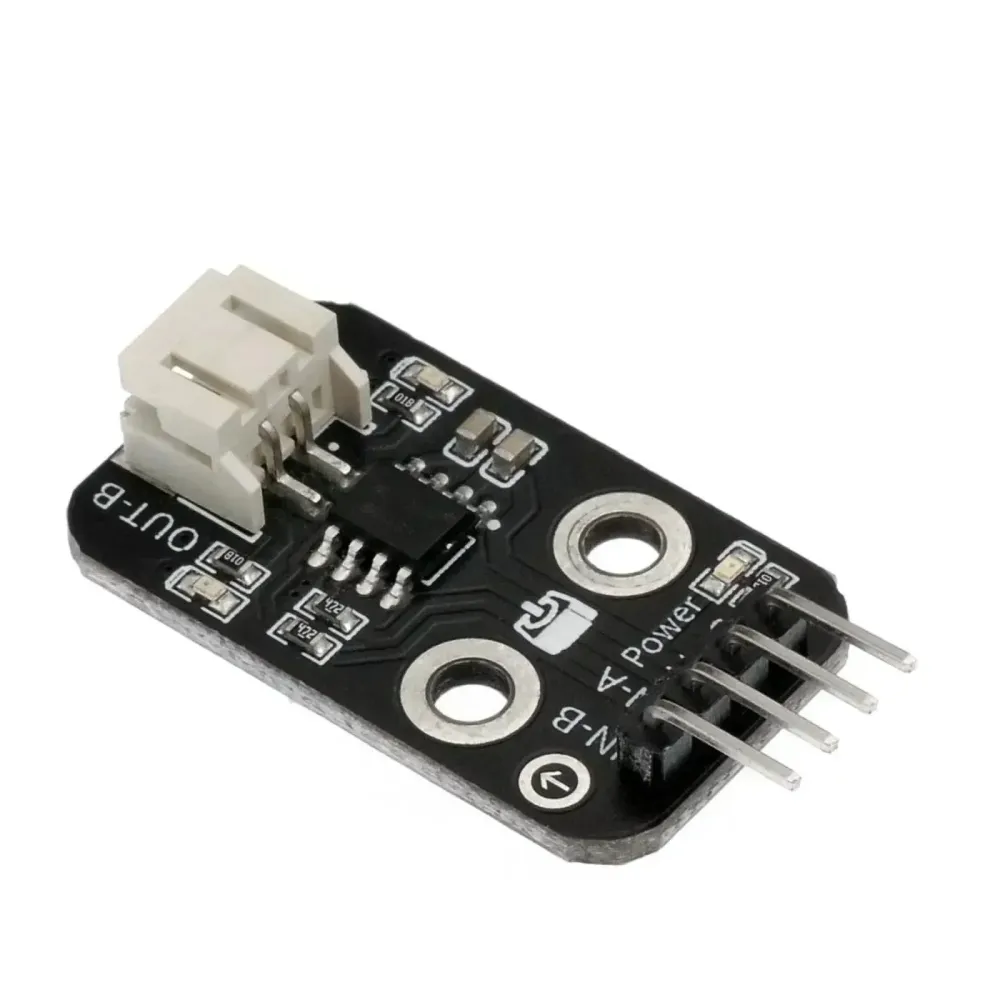
El módulo controlador de motor L9110S es una placa compacta con puente H dual para controlar motores DC pequeños, motores de juguete y cargas bidireccionales desde pines GPIO de microcontroladores. Es un controlador práctico para autos robot, ventiladores miniatura, bombas pequeñas y experimentos de control de motores STEM.
La placa acepta entradas lógicas estilo TTL/CMOS y puede ser controlada por pines PWM de Arduino para control de velocidad. Para construcciones de robots en clase, se combina naturalmente con el Kit Intermedio OpenELAB UNO R3 V2; para detalles a nivel de chip, consulta una referencia de la hoja de datos L9110.
Usa este módulo cuando el bajo costo, cableado compacto y control simple de dirección sean más importantes que el rendimiento de alta corriente industrial. Siempre ajusta la corriente del motor a la clasificación del controlador y proporciona una alimentación estable al motor.
Especificaciones Técnicas
| Parámetro | Valor |
|---|---|
| Circuito Integrado del Driver | Puente H dual L9110S |
| Canales de motor | 2 x canales para motores DC pequeños |
| Entrada lógica | Compatible con TTL/CMOS |
| Modo de control | Dirección digital más control de velocidad por PWM |
| Alimentación típica | Alimentación del motor de 2.5 V a 12 V, según el motor y el cableado de la placa |
| Corriente dinámica de salida | Aprox. 750 a 800 mA por canal |
| Corriente máxima de salida | Aprox. 1.5 a 2.0 A pico corto |
| Cargas compatibles | Motores DC pequeños, motores de juguete, ventiladores, bobinas simples |
| Soporte para controladores | Arduino, ESP32, STM32, Raspberry Pi Pico con GPIO/PWM |
| Nota de protección | Usa desacoplo de alimentación externa para motores ruidosos |
| Ambiente de operación | Proyectos integrados en interiores y educativos |
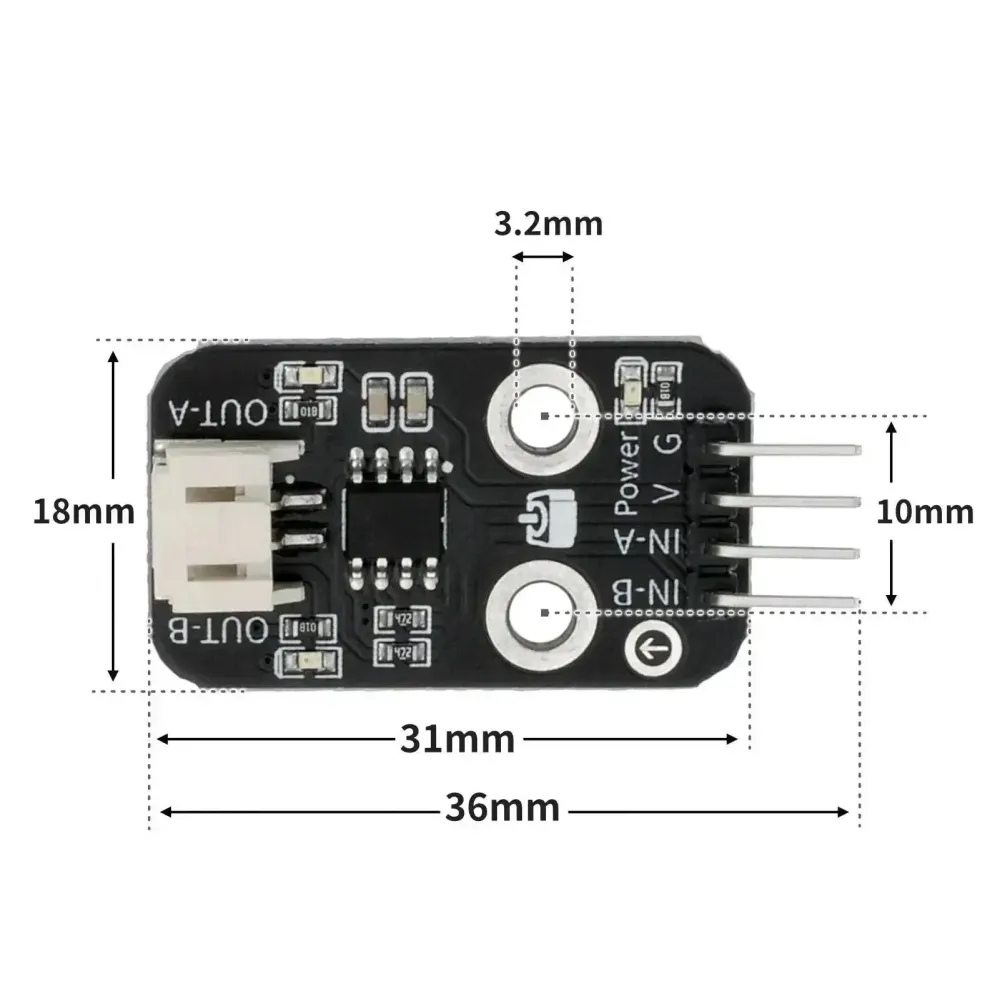
Diseño de la Placa y Guía de Etiquetas
- Salida del motor A: Conecta un motor DC a la primera pareja de terminales de salida.
- Salida del motor B: Conecta un segundo motor DC pequeño al segundo par de salidas cuando sea necesario.
- Entradas: Cada canal usa dos entradas lógicas para estados de avance, retroceso, parada y freno.
- Pin compatible con PWM: Aplica PWM a una entrada de control para el control de velocidad.
- Alimentación del motor: Usa una fuente que pueda manejar la corriente de bloqueo del motor.
- Tierra común: Comparte tierra entre el controlador del motor y el controlador.
- Control de ruido: Añade capacitores o mantén los cables del motor cortos si el controlador se reinicia.
Escenarios de Aplicación
1. Prueba bidireccional de motor DC
Conduce un motor DC pequeño hacia adelante, deténlo, luego invierte para confirmar el cableado y la dirección del motor.
const int IN1 = 5; const int IN2 = 6; void setup() { pinMode(IN1, OUTPUT); pinMode(IN2, OUTPUT); } void loop() { digitalWrite(IN1, HIGH); digitalWrite(IN2, LOW); delay(1500); digitalWrite(IN1, LOW); digitalWrite(IN2, LOW); delay(500); digitalWrite(IN1, LOW); digitalWrite(IN2, HIGH); delay(1500); }2. Rampa de velocidad con PWM
Usa PWM para aumentar la velocidad del motor suavemente para una rueda pequeña de robot o ventilador.
const int IN1 = 5; const int IN2 = 6; void setup() { pinMode(IN1, OUTPUT); pinMode(IN2, OUTPUT); digitalWrite(IN2, LOW); } void loop() { for (int speed = 0; speed <= 255; speed += 5) { analogWrite(IN1, speed); delay(30); } for (int speed = 255; speed >= 0; speed -= 5) { analogWrite(IN1, speed); delay(30); } }3. Motor controlado por botón
Alterna el motor con un botón pulsador mientras mantienes la lógica del controlador fácil de inspeccionar.
const int IN1 = 5; const int IN2 = 6; const int BUTTON = 2; bool running = false; void setup() { pinMode(IN1, OUTPUT); pinMode(IN2, OUTPUT); pinMode(BUTTON, INPUT_PULLUP); } void loop() { if (digitalRead(BUTTON) == LOW) { running = !running; delay(250); } digitalWrite(IN1, running ? HIGH : LOW); digitalWrite(IN2, LOW); }Lista de contenido
- 1 x Módulo de Doble Control de Motor L9110S
Preguntas frecuentes
P: ¿Puede manejar motores grandes?
R: No. Está diseñado para motores pequeños dentro del rango de corriente del L9110S.
P: ¿Soporta control de velocidad por PWM?
R: Sí. Usa PWM en el pin de entrada de control seleccionado para el control de velocidad.
P: ¿Necesito u
Valoraciones
No hay valoraciones aún.