Sensor de Distancia Láser Time-of-Flight VL53L0X – Módulo de Medición I2C para Robótica y Detección de Presencia
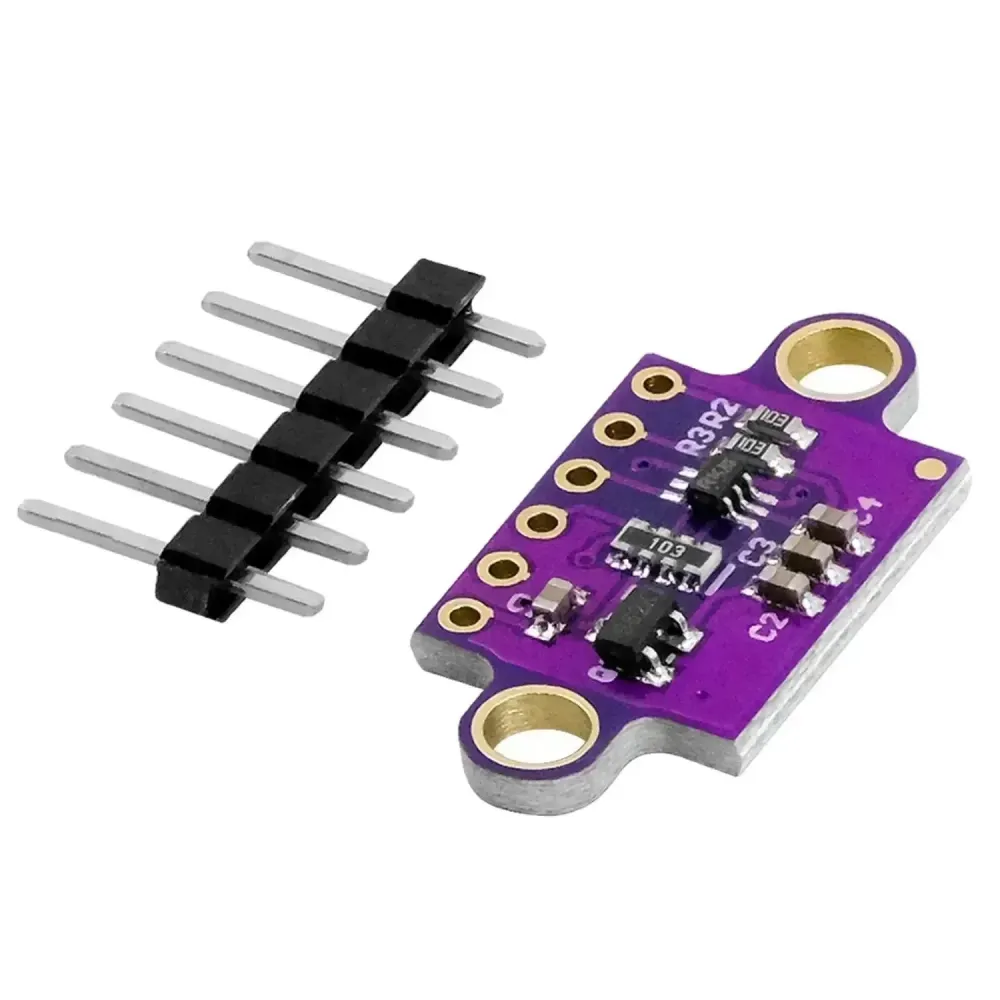
El módulo sensor Time-of-Flight VL53L0X utiliza la tecnología ST FlightSense para medir la distancia absoluta con un emisor VCSEL invisible de 940nm. A diferencia de los sensores reflectivos simples, informa la distancia usando medición por tiempo de vuelo y es útil para robótica, detección de gestos, detección de presencia, demostraciones de nivel de líquidos y proyectos compactos de automatización.
STMicroelectronics describe el VL53L0X como un sensor ToF miniatura que mide rangos absolutos de hasta 2m y se comunica mediante I2C. Combina bien con la ELAB Nano V3, Raspberry Pi Pico W y sistemas robóticos compactos donde los módulos ultrasónicos son demasiado grandes o acústicamente poco fiables.
Para los límites finales de diseño, consulte la hoja de datos oficial ST VL53L0X. Mantenga limpia la ventana óptica y evite la interferencia del vidrio de cubierta a menos que su biblioteca y diseño mecánico lo contemplen.
Especificaciones Técnicas
| Parámetro | Valor |
|---|---|
| SKU | TB-VL53L0X-1xSet |
| Variante | 1x Set |
| Sensor IC | ST VL53L0X |
| Principio de Medición | Medición láser por tiempo de vuelo |
| Emisor | VCSEL de 940nm |
| Alcance Máximo | Hasta 2m según documentación de ST |
| Interfaz | I2C |
| Dirección | Dirección I2C programable a nivel del IC |
| Seguridad Ocular | Dispositivo láser Clase 1 según documentación de ST |
| Aplicaciones | Robótica, presencia, medición de distancia, nivel de líquidos |
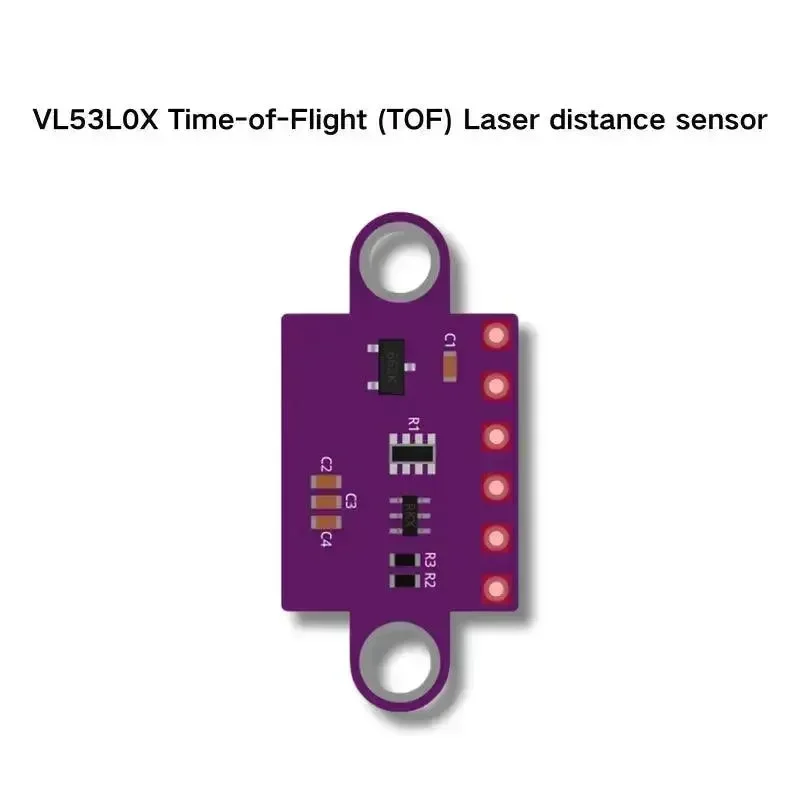
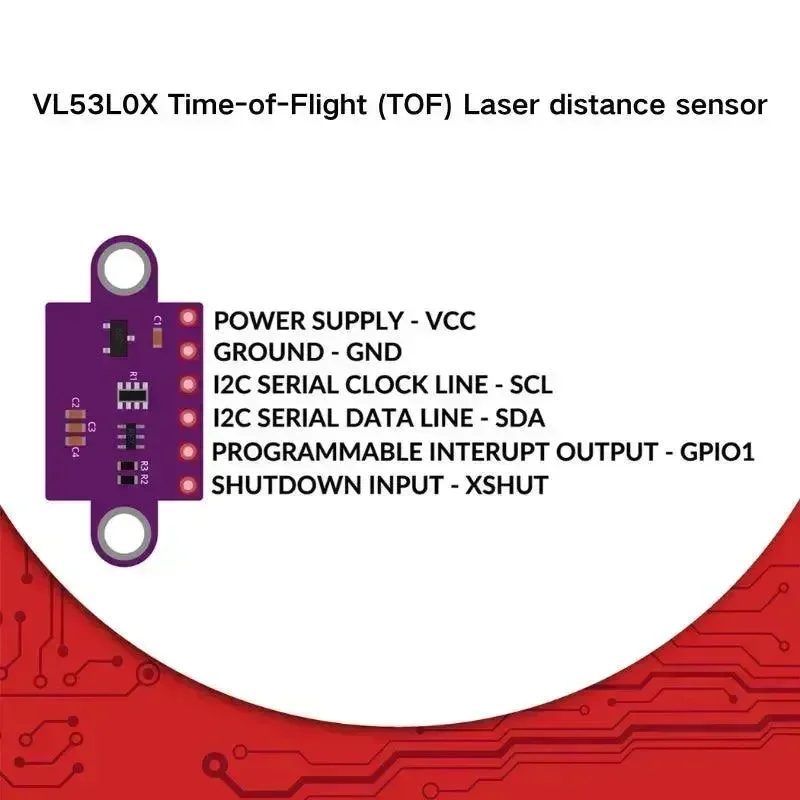
Distribución de la Placa y Guía de Etiquetas
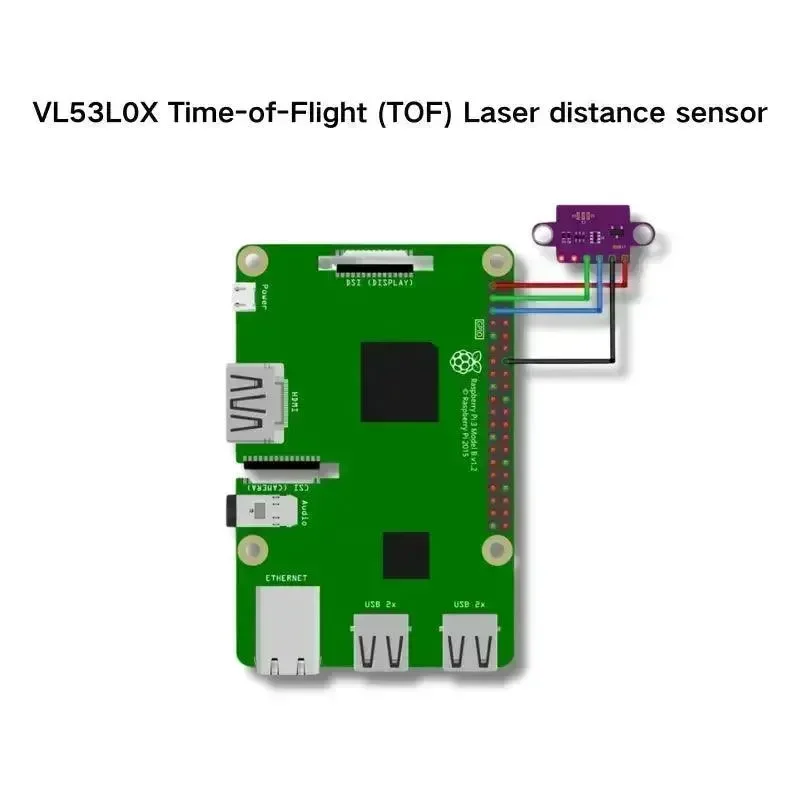
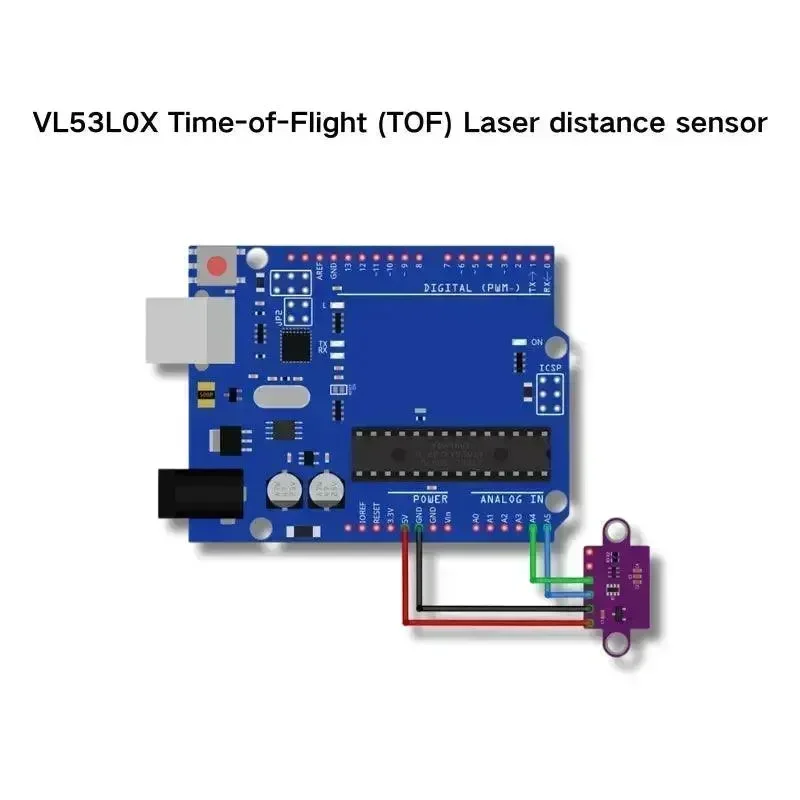
- VIN / VCC – Entrada de alimentación según etiqueta del breakout.
- GND – Referencia a tierra.
- SDA – Línea de datos I2C.
- SCL – Línea de reloj I2C.
- XSHUT – Pin de apagado/reinicio si está expuesto.
- GPIO/INT – Salida de interrupción si está expuesto.
- Ventana Óptica – Mantener limpia y orientada al objetivo.
- Nota sobre Dirección – Use XSHUT para asignar direcciones cuando use múltiples sensores.
Escenarios de Aplicación
1. Lectura de Distancia con Arduino
Leer rango con una biblioteca VL53L0X.
#include <Wire.h> #include <VL53L0X.h> VL53L0X sensor; void setup() { Serial.begin(115200); Wire.begin(); sensor.init(); sensor.setTimeout(500); sensor.startContinuous(); } void loop() { Serial.println(sensor.readRangeContinuousMillimeters()); delay(100); }2. Escáner I2C
Confirme que el sensor aparece en el bus I2C.
#include <Wire.h> void setup() { Serial.begin(115200); Wire.begin(); } void loop() { for (byte a = 1; a < 127; a++) { Wire.beginTransmission(a); if (Wire.endTransmission() == 0) Serial.println(a, HEX); } delay(3000); }3. Sonda I2C con MicroPython
Escanee la dirección VL53L0X desde una placa estilo Pico.
from machine import I2C, Pin i2c = I2C(0, scl=Pin(17), sda=Pin(16)) print([hex(x) for x in i2c.scan()])Lista de Empaque
- 1 x Set de Sensor de Distancia Láser Time-of-Flight VL53L0X
Preguntas Frecuentes
P: ¿Qué es VL53L0X?
R: Un sensor láser de medición por tiempo de vuelo de ST.
P: ¿Qué distancia puede medir?
R: ST indica un rango absoluto de hasta 2m.
P: ¿Qué interfaz usa?
R: I2C.
P: ¿El láser es visible?
R: No, usa un VCSEL de 940nm.
P: ¿Es seguro para los ojos?
R: ST lo documenta como Clase 1.
P: ¿Pueden varios módulos compartir un bus?
R: Sí, pero puede necesitar asignación de dirección con XSHUT.
P: ¿Por qué las lecturas son inestables?
R: Ópticas sucias, vidrio de cubierta, geometría reflectante o condiciones ambientales pueden afectar los resultados.
P: ¿En qué se diferencia del ultrasónico?
R: Usa tiempo de vuelo óptico en lugar de sonido.
Valoraciones
No hay valoraciones aún.